トランジット系外惑星探査衛星(TESS)は明るい恒星の光度変化から系外惑星を検出するのを主目的に観測を行っているのですが、ベラ・C・ルービン天文台によって発見された2026 ED 138の空での動きに合わせて過去に撮影したデータ引くGaia DR3恒星データで2026 ED 138の7年間の動きが出ました。ということらしい。ベラ・C・ルービン天文台はダークエネルギーの分布以外に太陽系の未知の天体の検出も主目的にしているから順調に観測が進んでる。2026 ED 138の軌道長半径はa au、離心率は
 そして軌道傾斜角は
 以下、機械翻訳。
準惑星候補2026 ED 138のTESSによる7年間の事前観測
抽象的な
海王星以遠天体2026 ED 138は、2026年10月にベラ・C・ルービン天文台によって発見された太陽系初の準惑星候補として発表されました。トランジット系外惑星探査衛星(TESS)は、2019年から2026年の間に5つの1ヶ月セクターでこの天体を観測し、そのうち4つは発見前に行われました。TESS-Gaia Light Curve(TGLC)パッケージを用いて、これらの混雑したフルフレーム画像からGaia DR3のすべての恒星を差し引き、移動中央値を用いて静的残差を除去しました。予測された軌道に沿って画像を重ね合わせると、5~21秒角の5つのセクターすべてで2026 ED 138が検出されました。 34歳で総合的に見ると、TESSの位置だけでもJPLの軌道が確認でき、その明るさは距離の増加と位相角の変化から予想される0.08等級の減光と一致している。
キーワード:
海王星以遠天体(1705)—準惑星(419)—位置天文学(80)—測光(1234)
I導入
海王星以遠天体2026 ED 138は、2026年10月27日にベラ・C・ルービン天文台によって発見された最初の準惑星候補として発表された。8]、ルービンの検出結果と2016年まで遡るアーカイブDECam画像から[9これらの74の観測からJPLが計算した軌道(解JPL#1 2、以下JPL軌道)はa au、そして、そしてその絶対的な大きさ、 最も明るい既知の海王星以遠天体の1つに位置づけられる。
 また、600~1500kmという推定サイズは、銀河面が密集しているため、これまでの調査で発見されなかったことを示唆している。
トランジット系外惑星探査衛星[12TESSは、 1800秒、600秒、または200秒ごとにフルフレーム画像(FFI)を取得し、2019年から2026年の間に5つの27日間セクターでこの領域を観測しました。微弱な移動天体は、予測された経路に沿ってFFIをシフトおよびスタックすることにより復元できます。11、10]、しかしここでは、7〜21 ガイアソースはすべての TESSピクセル。TESS-Gaia Light Curveパッケージを使用してこれらを削除します[7、TGLC;]および5 つのセクターすべてで2026 ED 138を検出します。
IIデータと方法
JPL Horizo ns [6] ; その 不確実性は最大
 (0.025ピクセル)。5つのセクターすべてにおいて、TESSカメラ1に映り、74~90ピクセル移動した。
TESSイメージキャリブレータのFFIを使用しました[3、TICA;]。 -各セクター内のパス周辺のピクセル領域、TGLC v0.8.1 は各画像をすべての合計としてモデル化します–Gaia DR3ソース[4、5カタログ上の位置で、Gaia測光から予測されたフラックスと、画像に適合させた有効点像分布関数(ePSF)に加えて、平面背景が用いられます。このモデルを差し引くと、ピクセル間のばらつきは元の7~17%に減少します。残差は、予測された恒星フラックスの数パーセントの静的な誤差が支配的であるため、1.5~3日前と後に撮影された画像のメディアンを各ピクセルから差し引くことでこれを取り除きます。自己減算を避けるため、2026 ED 138(そのePSFの大部分を囲む)から3ピクセル以内のピクセルをマスクします。これにより、ばらつきは0.5~1.7%に減少し、TGLCモデルを適用せずに移動メディアンを適用した場合の1.5~2.7倍になります。
各画像における2026 ED 138のフラックスは、予測位置における画像のePSFをフィッティングすることによって測定します(強制PSF測光)。セクター内の画像は、逆分散重みで結合されます。画像の分散は、その画像内の84個の制御トラック(パスのコピーを横方向に8~48ピクセルずらして配置し、2026 ED 138を含まないようにしたもの)にわたる同じ測光の広がりであり、2026 ED 138の位置におけるePSF下のピクセルノイズでスケーリングされます。このスケーリングにより、2026 ED 138が明るい星や変光星と交差する画像では、フラックスを使用せずに重みが下げられ、有意性が1.3~1.9倍に上昇します。不確実性各セクターの合成フラックスは、制御トラック全体にわたる同じ加重組み合わせのばらつきです。フラックススケールの検証として、セクターごとに注入され、同じ方法で測定された2026 ED 138のコピー20個は、フラックスの90~100%を保持したまま回収されたため、測定されたフラックスは補正なしで使用します。
2026 ED 138は暗すぎて単一画像では位置を特定できないため、スタック画像から位置を測定します。JPLパス全体をグリッド上の共通オフセット(0.25ピクセルステップ、0.05ピクセルに細分化)だけシフトし、星減算画像に対して強制測光を繰り返し、合成フラックスを最大化するオフセットをフラックス加重平均時刻における位置とします。この処理は、両方の半セクターが一定値を超える場合に、半セクターごとに行います。 (セクター66、93、104)と、他の2つのセクターごとに、合計8つの位置が得られ、不確実性は、注入された8つのコピーのばらつきと、フラックスピーク幅をS/Nで割った値のうち大きい方から生じます。これらの位置のみに、光の伝播時間とTESSの位置を含む2体重心軌道を当てはめます。
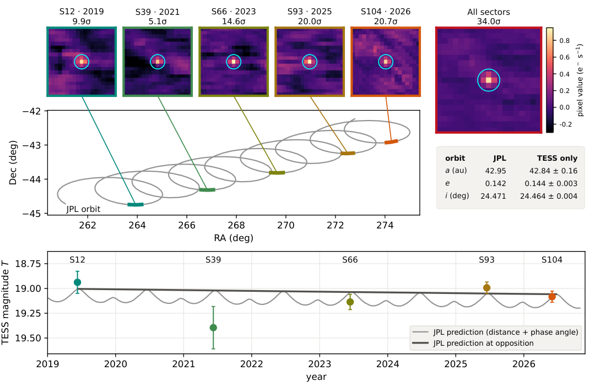
図1:上:TESS画像( ピクセル、
 2026 ED 138の経路に沿って積み重ねられた画像(Gaia DR3の全星と静的残差を差し引いた後)、セクターごと、および全セクターを合わせた画像(赤色)を1つのカラースケールで表示し、制御トラック散乱の単位で有意性を示した。中央:TESS(JPL軌道)から見た2026 ED 138の天球上の経路、各セクターのセグメント、JPLおよびTESS単独による軌道要素。下:TESSの等級、JPLの予測値(細線)およびTESSが観測する衝時の値(太線)。散乱光がセクター39の等級が暗く精度が低い理由である可能性がある。
III結果
検出。2026 ED 138は9.9、5.1、14.6、20.0、20.7の地点で検出されました。セクター12、39、66、93、104、および34組み合わせた(図 1 )。2026 ED 138の経路に沿って、各セクターの間違った時間(時間を逆にしたり、ずらしたり)に3 つの制御トラックを適用しました。 d)は経路上のあらゆる静的ソースを検出します。すべて以下になります。。
明るさ。TESSの等級は 、
 、
 、
 そして
 2019年から2026年にかけて、太陽からの距離(46.5から47.2 au)とTESSからの距離が増加し、0.063等級暗くなった一方、位相角は0.47°から0.61 °に増加し、0.017等級(
 –
 法、
 ) 等級は、この 0.080 等級の減光と一致します (
 (自由度4の場合)でも同様であり、一定の明るさでも同様に良好です(
 )予測からの残差に適合させた線形トレンドは
 mag yr -1。セクター内では、半日ビンニングされた光度曲線はコントロールトラックのものよりもばらつきが少なく、2時間と10日の間の期間で目立つものはありません。
色。JPLに最適なオフセット -バンド予測
 大きさは
 (さらに、0.16 等級の系統的不確実性も含む)(TGLCゼロ点から0.08等級)太陽に対して
 太陽から
 [2]および Gaia 測光関係[13、14]。ルビン測光によると
 そして
 [9]、太陽よりも赤く、その4つ
 -セクター104でのバンド測定(平均)
 ) 同時
 。
軌道。8つの位置は、1.2〜4.8秒角の不確実性で、予想通りJPL軌道の周りに散らばっている( (16回の測定に対して)。これらを単独で適合させると、太陽中心接触要素が得られます。
 au、
 そして
 ; JPLの軌道は40~55倍精度が高く、それらと一致している(
 (6つのパラメータの場合)。各セクター内の視差は、 ±0.06au距離を制限します。
IVまとめ
TESSは、7年間にわたり5つのセクターで2026 ED 138を記録したが、そのうち4つは発見以前のもので、最も観測密度の高い領域の一つであった。同様の手法を用いることで、TESSによるルービン天体の新たな発見を銀河面まで遡って早期発見することが可能になるだろう。
本論文には、TESSミッションによって収集されたデータが含まれています。TESSミッションの資金は、NASAの科学ミッション局によって提供されています。本研究では、欧州宇宙機関(ESA)のガイアミッションのデータを使用し、ガイアデータ処理・解析コンソーシアム(DPAC)によって処理しました。DPACへの資金は、各国の機関、特にガイア多国間協定に参加している機関によって提供されています。2026 ED 138の発見と位置天文学的測定については、ルービン天文台太陽系チームに感謝いたします。コードの記述、図の作成、テキストの推敲には、AIアシスタントのClaude(Anthropic)とCodex(OpenAI)を使用し、著者らがレビューと編集を行いました。
